

서 론
탐사자료획득 및 처리
탐사지역 및 측선
자력계 시스템
자료의 전처리
교차점보정
결과 및 토의
세슘 자력계와 플럭스게이트 자력계의 자기이상 비교
스칼라 자기이상 자료의 교차점 보정
벡터 자기이상 자료의 교차점 보정
레벨링 교차점 보정의 적용성과 한계
결 론
서 론
자력 탐사는 인공 신호원 없이 지하 매질의 자기적 물성 차이를 측정하는 비파괴 지구물리 탐사법으로, 단층 구조 규명, 광물 자원 탐사, 고고학 조사, UXO 탐지 등 다양한 분야의 개척 조사에 널리 활용되어 왔다. 최근 무인 비행체(UAV) 기술의 발전과 함께 초경량비행장치 무인멀티콥터(a.k.a. 드론)에 자력계를 탑재한 탐사가 빠르게 도입되고 있는데, 이는 유인 항공 탐사 대비 비용이 매우 저렴할 뿐만 아니라 저고도 비행으로 고해상도 자료를 획득할 수 있어 정밀 탐사의 효과적 대안으로 주목받고 있다(Bang et al., 2020; Yim et al., 2023; Min and Oh, 2017).
드론 탑재 자력계는 측정 원리에 따라 스칼라 자력계와 벡터 자력계로 구분된다. 스칼라 자력계는 초고정밀도로 자기장의 세기를 측정하지만 벡터 성분을 얻을 수 없고, 플랫폼으로부터 일정 거리 이상에서 견인하여 자료를 획득하기 때문에 비행 시 장애물 걸림이나 바람에 의한 흔들림 등을 고려해야 한다. 반면 삼성분 플럭스게이트 자력계는 가볍고 가격이 저렴하며 자기장의 세 벡터 성분을 측정할 수 있어 소형 이동체에 부착하여 자료를 획득할 수 있으나, 플랫폼의 자성과 비행 중 자세 변화에 크게 영향을 받아 정밀한 자세 및 자화 보정이 필요하다(Gavazzi et al., 2019; Jeong et al., 2025). 그러나 보정된 플럭스게이트 자료는 여전히 세슘 증기 스칼라 자기장(Cesium vapor scalar magnetic field)자료에 비해 잡음이 크고(Kaub et al., 2021), 측선 간 레벨(level) 오차가 크게 나타나 여러 측선을 합친 자기이상도 제작 시 이를 제거하는 추가 보정이 요구된다.
측선 간 레벨 오차는 크게 두 가지 원인으로 발생한다. 첫째, 다른 시기에 획득한 자료를 통합하는 해양 탐사에서는 자기이상 산출 과정에서 측정 값으로부터 소거하는 국제 표준지자기장모델(International Geomagnetic Reference Field, IGRF)과 실제 배경자기장 사이의 차이로, IGRF 모델(Alken et al., 2021)이 배경자기장을 완전히 재현하지 못해 측선마다 잔여 절편(offset) 형태의 오차로 남는다. 육상 탐사에서는 배경자기장 보정 자체의 불완전성이 오차의 주된 원인이 된다(Choe et al., 2025). 둘째는 플랫폼의 점성자화(viscous magnetization)로, 측정 시간에 비례하여 누적되며 측선을 따라 선형 경향성(linear trend) 형태의 오차로 나타난다(Dunlop, 1989; Choe et al., 2021; Choe and Seama, 2024).
이러한 오차를 줄이기 위한 교차점 오차 보정법이 다양한 플랫폼을 기반으로 발전해 왔다(Huang, 2008; Wessel, 2010). 점성자화의 영향이 거의 없는 스칼라 자력계 자료의 경우, Wessel (2010)이 제안한 레벨링 보정(leveling)과 같이 교차점 평균값으로 측선의 절편을 조정하는 방식이 널리 사용된다. 반면 선상 삼성분 자력계(STCM) 자료의 경우 점성자화에 의한 선형 경향성 오차가 두드러지므로, Choe et al. (2021)은 교차점에서의 선형회귀를 도입하여 이러한 선형 오차를 보정함으로써 단순 레벨링 대비 향상된 결과를 보여주었다. 이 선형 경향성 오차는 수십 일에 걸쳐 항해하는 선박에서 점성자화가 지속적으로 누적되면서 발생한다.
드론은 1회 비행 시간이 한 시간 이내로 짧고, 경량화를 위해 탄소섬유 또는 알루미늄 등 상자성 소재로 제작되어 플랫폼의 자성이 약한 편이다. 따라서 상자성 플랫폼에서는 점성자화의 영향이 수 초–수십 초에 걸쳐서 발생하기 때문에 직선 측선을 따라 자료 수집 시 점성자화가 거의 나타나지 않는다(Choi et al., 2025; Jeong et al., 2025). 이는 드론 플럭스게이트 자료의 레벨 오차가 점성자화보다 주로 IGRF와 배경자기장의 차이에 의한 절편형 오차로 환원됨을 의미하며, 따라서 선형 보정 단계 없이 교차점에서의 레벨링 보정만으로 충분히 제거될 수 있음을 시사한다.
이를 확인하기 위해 본 연구는 영일만 일대에서 드론 삼성분 플럭스게이트 자력계로 자료를 획득하고, 보정된 자료의 교차점 오차 분석을 통한 레벨링 보정을 수행하여, 드론 자료에서 레벨링 단독 교차점 보정의 효과를 검증하고자 한다.
탐사자료획득 및 처리
탐사지역 및 측선
탐사는 포항시 영일만 주변의 얕은 수심 해역에서 수행되었다(Fig. 1). 주 측선은 북서–남동(NW-SE) 방향으로 9개로 구성하였으며, 측선 간 레벨 오차 분석을 위한 교차점을 확보하고자 주 측선에 직교하는 연결 측선(tie-line) 3개를 설계하여 자료를 획득하였다(Fig. 1). 비행은 해수면을 기준으로 일정한 상대고도 100 m를 유지하였고, 비행 속도는 날씨의 상태에 따라 5–10 m/s로 설정하였다. 드론의 플랫폼 자성보정을 위한 8자 회전 비행은 주변에 인공구조물이 없는 개활지에서 매 비행 시마다 서로 다른 장소에서 약 2회씩 수행하여 총 15회 수행하였다.

Fig. 1
Magnetic survey lines. The white solid lines indicate the total flight path; the green solid line is the survey line used to compare the cesium scalar magnetometer with the fluxgate vector magnetometer (see Fig. 2); the red solid lines denote the main survey lines used to compile the anomaly maps; the blue circle indicates the location of the base magnetometer; and the yellow circles mark the locations of the figure-eight flights for the UAV's magnetization correction.
자력계 시스템
탐사에 사용된 드론은 DJI사의 M350RTK를 사용하였고, 자력계는 세슘증기 스칼라자력계(Cesium-vapor scalar magnetometer)와 3축 플럭스게이트 벡터자력계(fluxgate vector magnetometer)를 사용하였다. 스칼라 자료는 Geometrics사의 세슘 광펌핑 자력계(G-822A)를 사용하였고, 3 m의 거리에서 견인하며 100 Hz로 자료를 획득하였다. 벡터 자료는 Sensys사의 삼성분 플럭스게이트 시스템(MagDrone R3)으로 해당 자력계 시스템은 동사 FGM3D/75 플럭스게이트 삼성분 센서 2개가 탑재되어 있다. 우리는 이 시스템을 UAV의 스키드(Skid)에 부착하여 250 Hz로 자기장 자료를 수집하였으며, 드론의 자세(roll, pitch, yaw) 및 위치 정보는 드론 기체 내장 IMU/GNSS-RTK를 통해 10 Hz로 기록하였다. 플럭스게이트 자력데이터의 신뢰성을 확보하고, 스칼라 자력데이터와 차이 및 잡음 특성을 확인하기 위해 단일 측선에서 벡터와 스칼라 자료를 동시에 획득하여 비교하였다(Fig. 2). 배경자기장은 GEM systems사의 GSM-19 Overhauser Magnetometers를 이용하여 측선 인근에 자력계를 설치해 획득하였다.
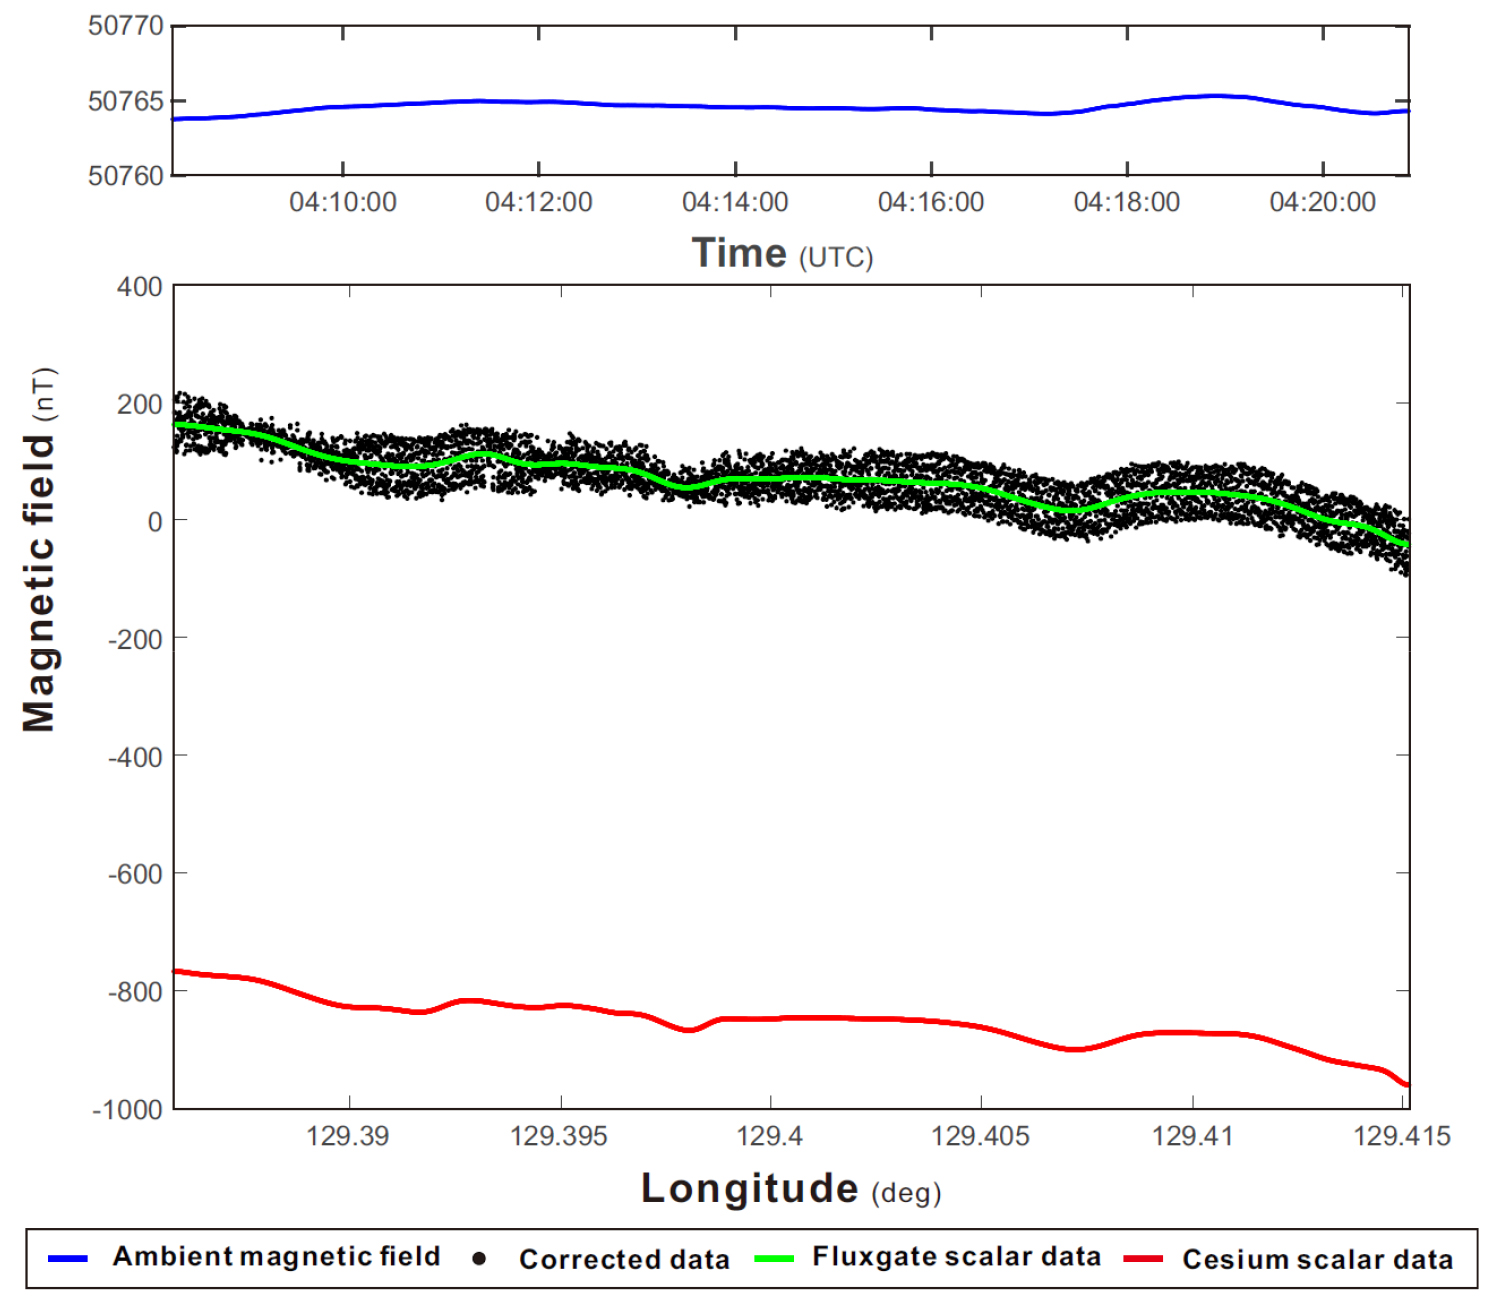
Fig. 2
Comparison of scalar and vector magnetic data. The blue solid line represents the observed ambient magnetic field at the base station (see location in Fig. 1); the black dots represent the corrected fluxgate scalar magnetic anomaly; the green solid line indicates the low-pass-filtered fluxgate anomaly; and the red solid line shows the scalar magnetic anomaly collected by the cesium vapor magnetometer.
자료의 전처리
이 연구에서 사용된 플럭스게이트 자료는 Jeong et al. (2025)에서 제시한 드론 자료 처리 알고리즘을 이용하여 전처리하였다. 먼저 신뢰도가 낮은 자료는 임계값을 기반으로 제거하고, 250 Hz 원시 자료에 30 Hz 저역통과 필터(low-pass filter)를 적용하여 고주파 잡음을 제거한 뒤, 자력계와 GNSS-RTK의 샘플링 속도 차이를 고려하여 10 Hz로 다운샘플링하였다. 이후, 교차상관분석(cross-correlation)으로 자력계와 드론 위치정보를 이용하여 타임스탬프를 일치시켜 시간 지연을 보정하였다. 이어서 8자 회전 비행 자료로부터 산출한 보정 계수 행렬을 이용하여 드론의 자세 및 자화 효과를 보정하였고 보정된 삼성분 자기장의 합을 이용해 총자기장을 구하였다. 자기이상은 측정 자기장에서 배경자기장을 소거하여 산출하였으며, 산출하는 이상의 종류에 따라 서로 다른 배경자기장 기준을 적용하였다. 스칼라 자기이상의 경우, 세슘 자료와 플럭스게이트 총자기장 자료 모두 탐사 인근에 설치한 동일한 기준점에서 관측한 배경자기장을 소거하여 산출하였다(Fig. 2). 삼성분 벡터자료의 경우, 기준점에서 벡터자료를 획득하지 않았기 때문에 청양지자기관측소 자료와 임시 기준점에서의 배경자기장의 차이를 비교하였다. 두 자료의 시간을 일치시킨 후 비교한 결과, 전반적으로 시계열상 동일한 지자기장 형태를 보였으며, 고도가 높은 청양지자기관측소(해발고도 165 m) 보다 낮은 임시 배경자기장 관측지점(해발고도 30 m)에서 약 1–2 nT의 높은 단주기 특성이 관측되었다. 이는 고도차이에 의한 차이로 보이며, 두 자료의 전반적인 오차는 0.001%로 복각에서의 차이도 거의 없을 것으로 여겨진다. 따라서 플럭스게이트 자력계의 벡터 자기이상은 청양지자기관측소에서 제공하는 삼성분 배경자기장을 소거하여 계산하였고, 잔존하는 단파장 잡음은 스파이크 제거와 비행 고도를 고려한 저역통과 필터로 제거하였다.
교차점보정
동일한 비행 고도에서 획득한 측선들이 교차하는 지점에서는 이론적으로 동일한 지자기 이상이 측정되어야 한다. 하지만 배경자기장 보정의 불완전성(Choe et al., 2025), 플럭스게이트 자력계 자성보정의 불완전성(Choi et al., 2025; Choe and Seama, 2024), 그리고 서로 다른 시기에 수행된 캠페인 간 시간차에 따른 IGRF 모델 기준 시점의 차이(Wessel, 2010) 등으로 인해 동일 지점에서 반복 측정된 값 사이에는 차이가 발생한다.
상자성체 플랫폼에 탑재된 플럭스게이트 자력계에서 점성자화의 영향이 미미하기 때문에(Choi et al., 2025), 본 연구에서는 교차점에서 측선 간 절편(offset)의 편차만 존재한다고 가정하고, X2SYS 프로그램(Wessel, 2010)을 활용하여 교차점 평균값을 기준으로 각 측선의 절편을 조정해 보정하였다.
전체 개의 측선이 있고 비행 측선이 교차하여 총 개의 교차점을 형성한다고 가정할 때, 번째 교차점(측선 와 가 교차)에서의 관측값 차이는
이다. 이론적으로는 같은 지점이므로 이어야 하지만, 앞서 언급한 오차들로 인해 0이 아닌 값이 남는다. 교차점 보정의 목표는 각 측선에 적절한 상수 보정값을 더해 이 교차점 차이들을 전체적으로 최소화하는 것이다.
각 측선의 오차를 상수 절편으로 가정하므로, 측선 p의 오프셋 모델을 상수항만 갖는 Cp(x)=ap로 둔다. 그러면 두 측선에 보정을 적용한 뒤 k번째 교차점에 남는 잔차(ek)는
로, 각 측선의 상수 보정값 , 만의 함수가 된다. N개 교차점의 잔차를 하나의 벡터로 묶으면 위 식은 행렬 형태로
와 같이 정리된다. 여기서 는 각 측선의 상수 보정값을 모은 미지수 벡터, 는 각 교차점의 관측 차이를 모은 관측벡터이다. A는 N×T 크기의 설계행렬(design matrix)이다.
본 연구에서는 모든 교차점에 동일한 가중치를 부여하므로, 잔차 제곱합을 최소로 하는 a를 구한다. 를a에 대해 미분하여 0으로 두면, 다음과 같은 식의 방정식을 얻을 수 있다.
이를 풀어 얻은 보정값 a를 각 측선에 적용함으로써 교차점 오차가 최소가 되도록 절편을 조정한다.
결과 및 토의
세슘 자력계와 플럭스게이트 자력계의 자기이상 비교
플럭스게이트 벡터 자료의 신뢰성을 확인하고 자료의 오차 특성을 확인하기 위해, 동일 측선(Fig. 1의 초록색 측선)에서 세슘 스칼라 자력계와 삼성분 플럭스게이트 자력계 자료를 동시에 획득하여 비교하였다(Fig. 2). 자세 및 자화 보정을 거친 벡터 자료와 이를 저역통과 필터를 적용한 결과는 세슘 스칼라 자료와 동일한 경향성을 나타내고 100 nT이상의 선형 경향성을 가지고 있다(Fig. 2).
한편 두 자료 사이에는 약 870 nT의 거의 일정한 절편(offset) 차이가 측선 전 구간에 걸쳐 나타났으며, 3.76 km의 측선에 약 2.6 nT/km의 미미한 수준의 선형오차가 존재하는 것을 확인하였다. 이때 선형오차는 측선 양끝단의 벡터자료 총합과 스칼라 자료 값의 편차 변화량을 측선 길이로 나누어 단위 거리당 오차를 산출하였다. 따라서 드론의 점성자화 효과가 크지 않으며, 두 자료에서 동일한 배경자기장을 소거하였으므로 일정한 절편 차이는 배경자기장 보정의 잔여분이 아닌 두 자력계 간 절대 세기 레벨의 차이에 해당한다. 또한 이 비교량은 회전 불변량인 스칼라 세기이므로 자세 오차의 영향을 받지 않는다. 절대 세기를 정밀 측정하는 세슘 자료를 기준으로 볼 때, 플럭스게이트 총자기장이 약 870 nT 높게 나타나는 것은 플럭스게이트 자료의 절대 레벨에 남은 상수형 잔차, 즉 자화 보정 과정에서 완전히 분리되지 못한 잔여 영구자화 성분에서 기인한 것으로 판단된다. 기체의 자화 효과는 측선과 분리된 지점에서 수행한 8자 회전 비행 자료로부터 보정 행렬을 계산하여 제거하는데, 이때 8자 회전 구간에서 측정된 자기장에는 기체의 자성뿐 아니라 해당 지점의 지자기이상이 함께 포함된다. 따라서 일정한 지자기이상의 벡터 성분이 기체의 영구자화(permanent magnetization) 성분과 분리되지 못하여 보정 상수로 계산되어, 측선 자료에 일정한 절편으로 잔류하게 되는 것으로 여겨진다. 이는 매 비행 시 서로 다른 장소에서 8자 회전 보정을 수행할 경우 측선마다 서로 다른 영구자화 성분이 기록됨을 의미하며, 보정 전 자기이상도에서 관찰되는 측선 간 줄무늬 형태의 절편 오차의 주요 원인으로 파악된다. 따라서, 이러한 편차를 줄이기 위해 보정을 위한 회전비행 수행 시 서로 다른 장소에서 여러 번(2회 이상)의 수행이 필요한 것으로 여겨진다.
또한 기준점에서 측정한 배경자기장은 자료 획득 시간 동안 약 5 nT 이내로만 변화하여, 일변화(diurnal variation)에 의한 영향이 절편 차이에 주는 영향은 작은 것으로 확인하였다. 따라서, 드론 플럭스게이트 자료의 레벨 오차는 선형 경향성보다 8자 회전 자화 보정에 기인한 절편형 성분이 지배적이므로, 선형 보정 항을 포함하지 않는 레벨링 단독 교차점 보정만으로 효과적으로 제거할 수 있다.
스칼라 자기이상 자료의 교차점 보정
자기이상도는 여러 측선 자료를 합쳐 제작된다. 교차점에서의 오차는 측선이 교차하는 지점에서 각 측선의 자기이상 값의 불일치로 드러난다. 이를 정량적으로 평가하기 위해, 우리는 주 측선과 직교 측선이 교차하는 지점 반경 3 m을 교차점 영역으로 설정하고 그 이내 자료를 대상으로 총 27개의 교차점 오차를 분석하였다. 보정에는 Wessel (2010)이 제안한 레벨링 보정 알고리즘을 적용하였으며, 이 방법은 모든 교차점을 대상으로 동일한 가중치(equally weighted)를 부여하고, 교차점 오차의 제곱합이 최소가 되도록 최소제곱법으로 측선별 보정량을 결정한다.
각 교차점에서의 공간적 오차를 분석해본 결과, 측선마다 일정한 절편 형태의 오차가 확인되었다. 보정 전 자기이상도의 지자기이상 범위는 –100~400 nT로 7.0 km2의 좁은 탐사 영역 대비 큰 자기이상 편차를 보이며, 인접 측선 간 레벨의 불일치로 줄무늬(striping) 형태의 인공 잡음이 뚜렷하게 관찰된다(Fig. 3(a)). 보정 전 교차점 오차의 평균은 56.1 nT, 표준편차는 32.4 nT로 나타났다(Fig. 3(c)).
최종 보정된 자기이상도는 보정 전의 줄무늬 잡음이 제거되어 –60~140 nT의 범위로 약 200 nT의 범위를 보이고 있다(Fig. 3(b)). 레벨링 보정을 적용한 결과, 교차점 오차의 평균은 0.0 nT, 표준편차는 2.9 nT로 감소하였다(Fig. 3(d)). 표준편차가 32.4 nT에서 2.9 nT로 약 91% 감소하여 측선 간 레벨 오차가 효과적으로 제거되었음을 확인하였으며, 2.9 nT 수준의 오차는 플럭스게이트 자료에 내재된 잡음 또는 맴돌이 전류에 의한 점성자화 효과로 판단된다. 이는 드론이 상자성을 띠고, 탐사 당시 비행시간이 한 시간 이내로 짧아 기존 강자성체 플랫폼(예: 선박)에서 나타나는 점성자화로부터 나타나는 선형 잡음(Lee and Kim, 2004; Choe et al., 2021)이 거의 발생하지 않으며, 그 결과 이를 제거하기 위한 교차점 선형 경향성 보정 등의 추가 보정 없이 레벨링 보정만으로도 측선 간 레벨 오차를 효과적으로 제거할 수 있음을 보여준다.
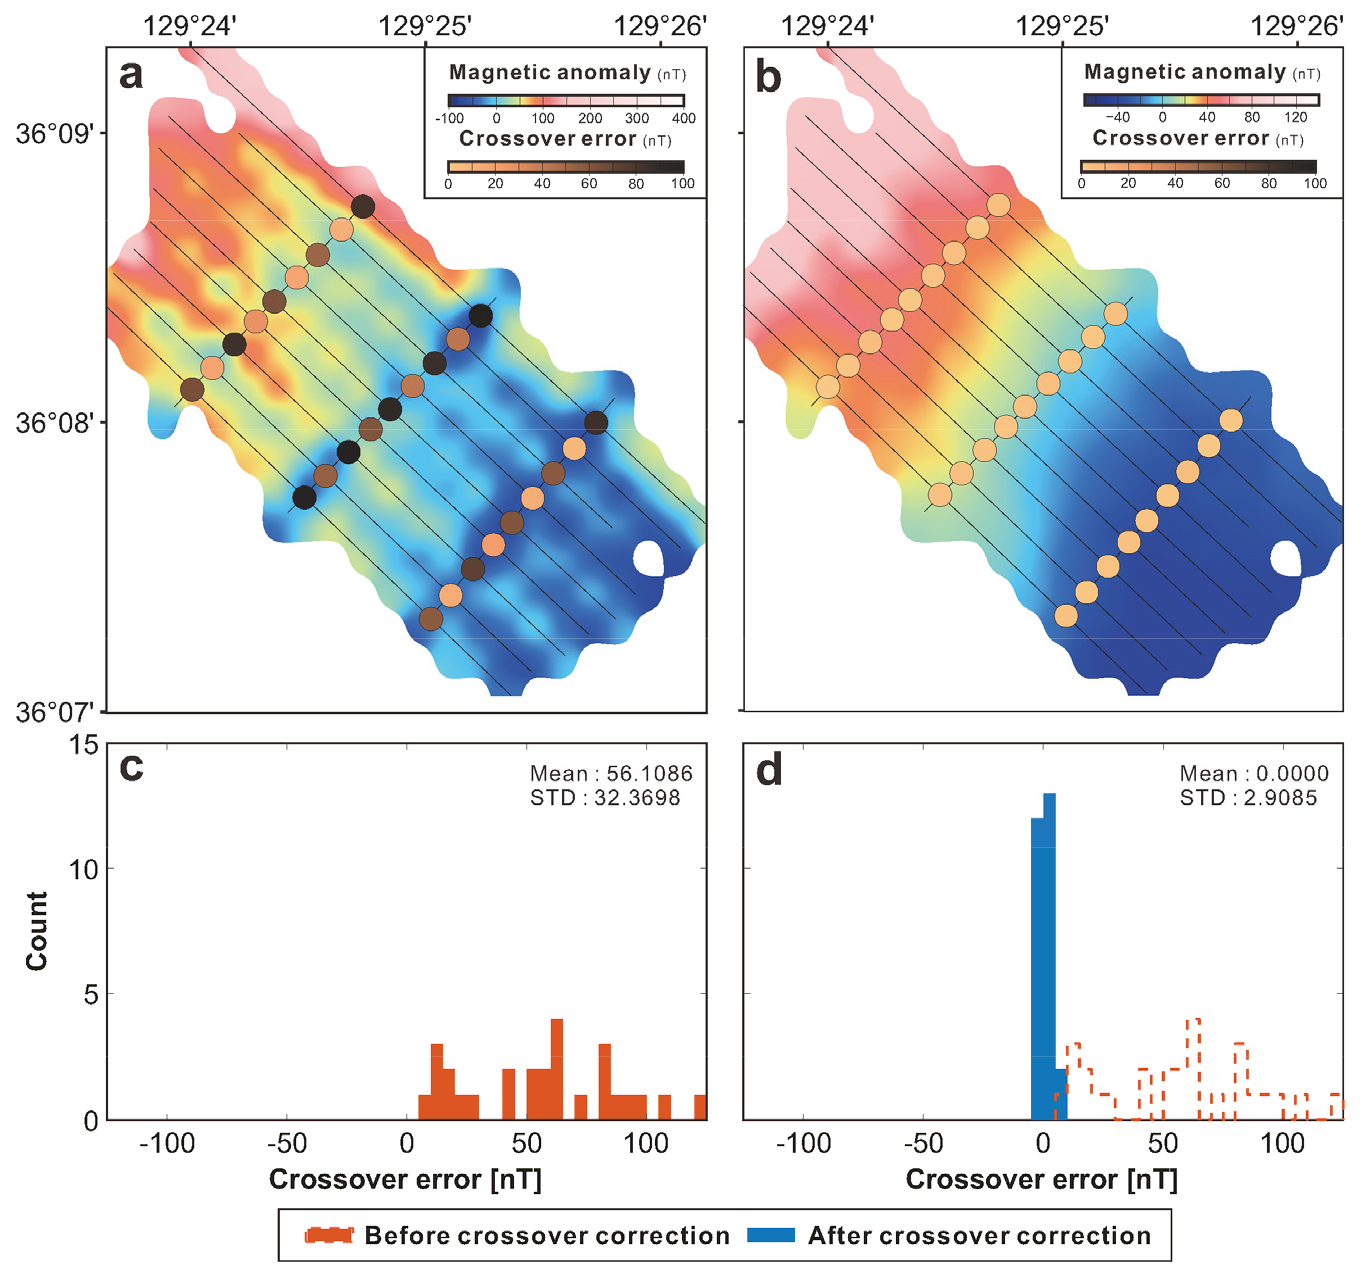
Fig. 3
Scalar magnetic anomalies before and after crossover correction. (a) Magnetic anomaly map before crossover correction; the brown circles represent the crossover errors. (b) Magnetic anomaly map after crossover correction; the brown circles represent the crossover errors. (c) Error histogram before crossover correction. (d) Error histogram after crossover correction.
벡터 자기이상 자료의 교차점 보정
교차점에서의 오차는 스칼라 자기이상 자료뿐만 아니라 벡터 자기이상 자료에서도 뚜렷하게 나타난다. 이를 확인하고 보정 효과를 검증하기 위해 삼성분 자료를 이용하여 앞서 스칼라 자료에서 적용한 것과 동일한 레벨링 보정 방식으로 지자기이상도를 제작하였다. 벡터 자료의 교차점은 스칼라 자료의 교차점과 동일하다.
보정 전의 벡터 자기이상도에서의 교차점 오차는 130~1100 nT로 스칼라 교차점 오차(평균 56.1 nT)에 비해 매우 큰 범위로 나타났다(Fig. 4(a)~4(c)). 보정 전 성분별 교차점 오차의 평균과 표준편차는 각각 X: 366.95±700.2 nT, Y:158.14±518.04 nT, Z: –133.64±532.69 nT로, 모든 벡터성분의 지자기 이상도에서 측선 간 레벨 불일치로 인한 주측선 방향으로의 줄무늬 형태 잡음이 크게 나타나 유의미한 지자기이상 분포와 지구조 특징을 확인할 수 없었다(Fig. 4(a)~4(c)).
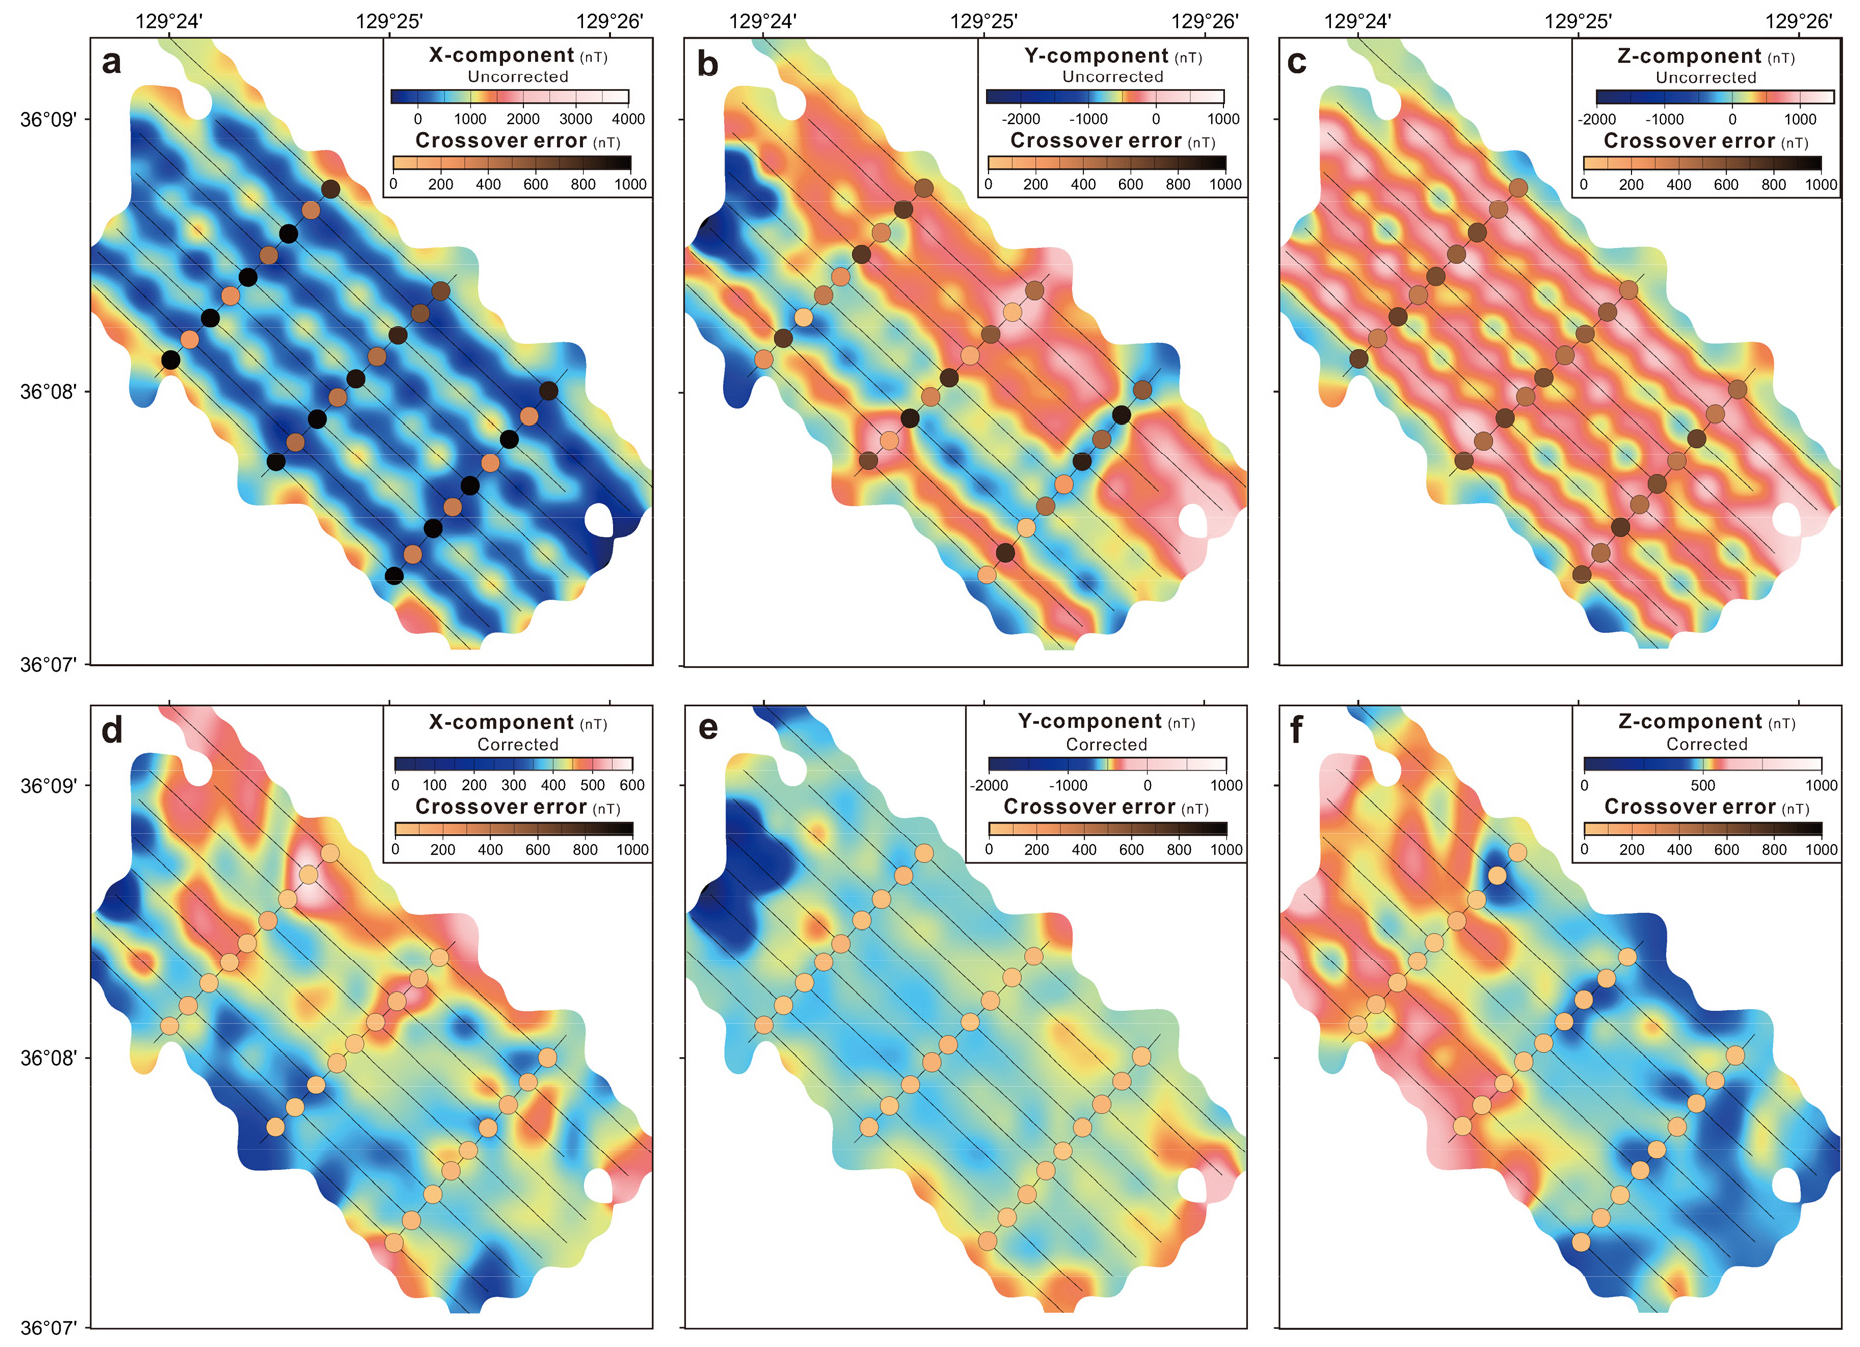
Fig. 4
Three-component magnetic anomaly maps. (a) x-component before crossover correction. (b) y-component before crossover correction. (c) z-component before crossover correction. (d) x-component after crossover correction. (e) y-component after crossover correction. (f) z-component after crossover correction. The brown circles at the crossover points represent the crossover errors.
레벨링 보정 적용 후, 삼성분에서 공통적으로 나타나던 줄무늬 형태의 인공 잡음이 제거되었으며, 성분별 교차점 오차는 X: 0.00±51.67 nT, Y: 0.00±58.32 nT, Z: 0.00±34.53 nT로 감소하였다. 보정 후 벡터 자기이상의 분포는 X 성분의 경우 주로 450±150 nT, Y 성분은 500±250 nT, Z 성분은 520±125 nT의 범위의 이상대를 보이고 있다(Fig. 4(d)~4(f)).
X 성분과 Y 성분은 측선의 북서쪽 부근(Lon: 129° 24’ 00”, Lat: 36° 8’ 45”)에서 낮은 자기이상을 보인다. 한반도는 높은 지자기 복각(I = 52.3°)으로 인해 지질 기원의 광역적인 자기이상의 Y 성분은 본래 작게 나타난다. 따라서, 보정 후 Y 성분 자기이상도는 항구 일대에 국소적으로 집중되는 강한 이상에 의해 지배된다. 이 강한 Y성분 이상대는 항만의 강철 구조물과 테트라포드(tetrapod) 내부 강재 등 인공 강자성체에서 비롯된 실제 신호로 판단되며(Fig. 4(e)), 이는 벡터 자료가 이러한 국소 수평자기장 발생원에 민감하게 반응함을 보여준다.
보정된 Z 성분 벡터의 지자기이상도(Fig. 4(f))는 스칼라 자기이상 자료와 유사한 분포를 보이는데, 이는 높은 지자기 복각으로, 지자기이상이 수직성분에 주로 투영되기 때문이다. 이는 스칼라 자료와 Z 성분 벡터 자료를 서로 독립적으로 보정하였음에도 유사한 이상 분포로 수렴하므로, 레벨링 보정이 효과적으로 이루어지고 있음을 교차검증을 통해 확인하였다.
벡터 성분의 큰 오차는 교차점뿐 아니라 보정된 자기이상도 자체에서도 확인된다. 스칼라 자기이상도(Fig. 3)는 매끄러운 형태의 자기이상도를 보이지만, 교차점 보정 후 벡터 성분 자기이상도(Fig. 4(d)~4(f))에서 짧은 파장 형태의 자기이상이 나타난다. 또한, 벡터성분의 보정 후 교차점 표준편차는 스칼라(2.9 nT)에 비해 훨씬 큰 35–58 nT의 범위를 보인다. 이는 두 자료의 오차 종류가 본질적으로 다르기 때문이다. 지자기장의 스칼라량은 기체의 자세변화에 영향을 받지 않기 때문에 자이로 센서에 내재된 자세 오차와 큰 상관이 없는 반면, 벡터 성분은 플랫폼의 자이로 센서의 자세 측정 데이터(roll, pitch, yaw)을 이용하여 절대 좌표로 변환하기 때문에, 자세 오차가 발생할 경우 벡터성분에 직접적인 영향을 미친다.
예를 들어, 삼성분 플럭스게이트 센서가 획득하는 지자기장의 세기(F)가 50,800 nT이고, 실제로 약 0.1°의 자세 오차가 발생할 경우 성분 오차는 F·sin(0.1°)이므로 약 88.7 nT 로 나타나게 된다. 이는 보정 후 관측된 벡터 성분의 교차점 표준편차(35–58 nT)와 유사한 크기로, 보정 후에도 잔존하는 벡터 성분의 오차가 약 0.1° 미만의 잔여 자세 오차로 설명될 수 있음을 의미한다.
만약, 이 벡터성분 자기이상이 자기장 자체의 잡음이나 실제 단파장 신호였다면 스칼라 이상도에도 동일하게 나타나야 하지만, 이러한 짧은 파장의 자기이상은 회전 불변량인 스칼라 이상도에 나타나지 않는다는 것은 그 원인이 지자기이상이 아니라 자세 오차로부터 발생한 것임을 의미한다. 따라서, 보정 후 남는 35–58 nT 수준의 교차점 오차는 측선 내부에서 변동하는 0.1° 미만의 동적 자세 흔들림에 해당하는 것으로 여겨진다.
레벨링 교차점 보정의 적용성과 한계
드론은 상자성 소재로 자성이 약하고 짧은 비행시간으로 점성자화의 영향이 미미하므로, 측선 간 선형 경향성 오차보다 레벨 오차가 지배적이다. 이러한 레벨 오차는 IGRF와 실측 배경자기장 차이, 그리고 플랫폼 자성효과 보정에서 비롯된다. 실제로 세슘 스칼라 자력계와 플럭스게이트 벡터 자력계 간의 절편 차이는 약 870 nT이고, 측선 방향 기울기도 약 2.6 nT/km로 누적 8–10 nT에 그쳐, 선형 성분오차는 잡음 수준 이하로 확인되었다. 따라서 선상 삼성분 자력계로 획득한 자료의 보정에 필요한 선형 경향성 보정(Choe et al., 2021)은 드론 자력탐사의 경우 필요하지 않은 것으로 여겨지며, 레벨링 보정만으로 매우 높은 보정결과를 확인하였다.
벡터 삼성분 자료의 경우 스칼라 자료와는 본질적으로 다른 잔차를 동반한다. 자기장의 스칼라량(|B|)는 회전에 독립적(independent)이기 때문에 자세 오차에 무관한 반면, 벡터 성분은 IMU로부터 얻어진 자세값으로 좌표를 변환하여 각 성분으로 계산된다. 따라서 배경자기장의 세기와 통상적으로 측량용 또는 군사용으로 사용되는 드론의 IMU센서의 자세오차(0.05–0.2°)를 고려했을 때(Eling et al., 2015; Walter et al., 2019), 탐사 과정 중 발생한 벡터 성분 교차점에서의 오차는 정량적으로 부합하며, 이러한 오차가 스칼라 자료에는 나타나지 않는다는 것은 그 원인이 자세 오차로부터 기인하였음을 뒷받침한다.
따라서 이러한 자세 기원 오차는 IMU 센서의 정확도에 의해 결정되는 플랫폼 고유의 한계로 레벨링 보정만으로는 제거하기 어렵다. 따라서 벡터이상도의 정밀도 향상을 위해서는 자력계에 고정밀 IMU 또는 이중안테나 GNSS 헤딩 장치를 결합하는 하드웨어적 접근이 필요할 것으로 보이며, 여러 방향에서의 측선 교차점을 만들어 이를 이용해 잔여 자세오차를 추정 및 보정하는 소프트웨어적 접근이 필요할 것으로 여겨진다.
결 론
본 연구에서는 영일만 일대에서 획득한 드론 삼성분 플럭스게이트 자력탐사 자료를 대상으로 교차점 오차 분석 기반의 레벨링 보정을 수행하고 그 효과를 검증하였다. 단일 측선 비교에서 보정된 플럭스게이트 자력계의 스칼라 성분은 세슘 견인자력계로 획득한 스칼라 자료와 동일한 지자기이상 경향을 보였으며, 두 자료 간 약 870 nT의 일정한 절편 차이는 플랫폼 자성효과 보정 과정에서 발생하는 레벨 오차로 여겨진다. 레벨링 단독 교차점 보정 결과 스칼라 자기이상에서는 교차점 오차의 평균이 0.0 nT에 수렴하고 표준편차가 약 91% 감소하였으며, 벡터 삼성분 자력이상자료의 교차점 보정에서 측선 간 오차가 현저히 감소하여 벡터 이상대의 분포 특징을 확인할 수 있었다. 이는 짧은 비행시간과 약한 플랫폼 자성으로 점성자화의 영향이 미미한 드론 자료의 경우, 선상 자료에 요구되던 선형 경향성 보정 없이 레벨링 단독 보정만으로 측선 간 레벨 오차를 효과적으로 제거할 수 있음을 보여준다. 또한, Y성분의 교차점 오차도 X와 Z성분과 동등하게 보정되었으며, 보정 후에도 Y 자기이상도에 남는 큰 편차는 항구 일대의 항만 강철 구조물과 테트라포드 내부 강재 등 인공 강자성체에 의한 실제 국소 이상으로, 벡터 자료가 국소 수평자기장 발생원에 민감함을 보여준다. 한편 벡터 성분에는 자세 오차로 인한 주자기장의 변화에 기인하는 약 50 nT 수준의 잡음이 나타나며, 이는 IMU/GNSS-RTK의 정확도에 의해 제한되므로, 스칼라 자기장 세기를 구속조건으로 이용하여 다방향 교차점을 결합한 보정을 통한 잡음의 추가 저감이 필요할 것으로 여겨진다.